Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui


Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui
Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui
Dépalettisation non enregistrée : comment MujinOS permet des robots autonomes sans apprentissage
Dépalettisation non enregistrée : comment MujinOS permet des robots autonomes sans apprentissage
Rendre les robots véritablement intelligents avec MujinOS
Dans la plupart des cas, les humains savent ce qu’ils font. Lors d’une opération de dépalettisation, une personne balaie visuellement la palette, identifie les produits, puis commence à les soulever un par un. Parfois, nous reconnaissons chaque article ; d’autres fois, nous saisissons simplement un carton sans trop y réfléchir. Une fois le produit entre nos mains, nous le plaçons sur un convoyeur — et la tâche est terminée.
Un robot traditionnel fonctionne de manière similaire. Il remplace l’humain dans l’exécution de mouvements de bras préprogrammés. Les caméras lui servent d’yeux, localisant les produits — ou parfois estimant où ils pourraient se trouver. Une pince fait office de mains, en tentant de saisir chaque article. Le robot répète ensuite ces actions encore et encore.
Dans les deux cas — humain et robot — la tâche est oubliée une fois terminée. La différence est que, si les humains peuvent résoudre des problèmes inattendus, les robots ont généralement besoin d’une assistance humaine lorsqu’un incident survient.
Chez Mujin, notre objectif est de rendre les robots véritablement intelligents. Avec MujinOS, nous voulons que les robots ne se contentent pas d’exécuter des actions, mais comprennent ce qu’ils font — et, en cas d’incertitude, trouvent des moyens de garantir que chaque tâche est correctement exécutée. Il ne s’agit pas de simples mouvements répétitifs ; plus la variation des tâches augmente, plus le défi est important.
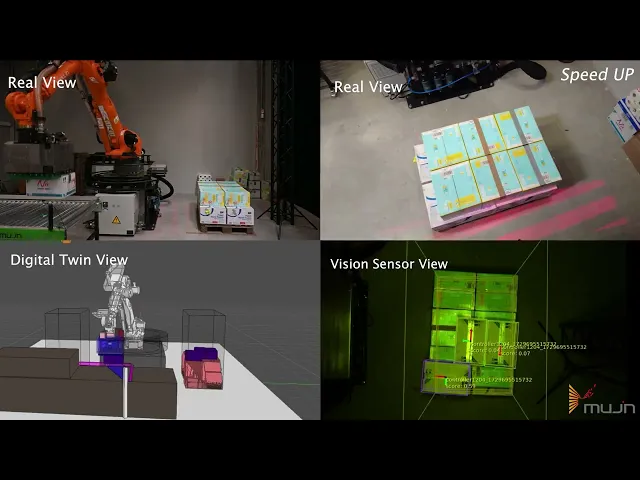
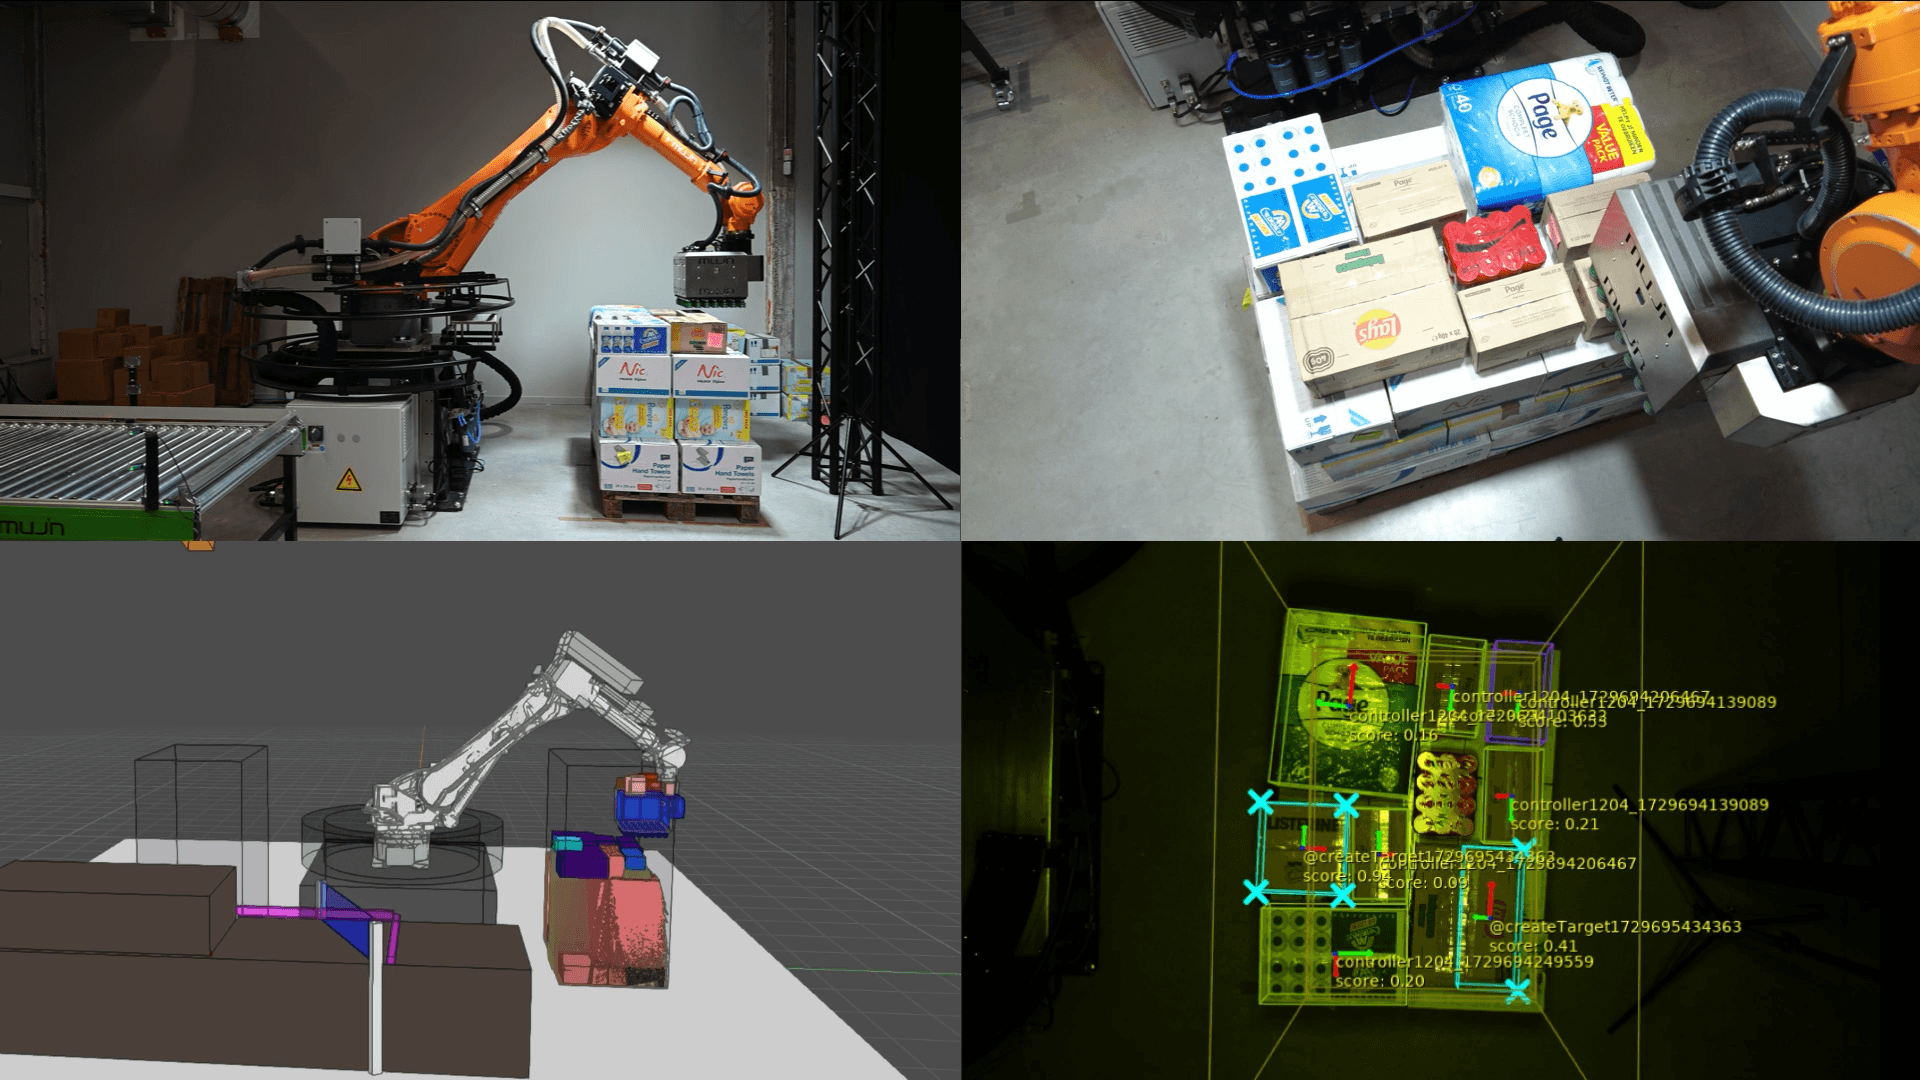
Dans la vidéo associée, vous pouvez voir quatre écrans. Les deux écrans du haut montrent l’environnement réel. L’écran en bas à gauche affiche le cœur de MujinOS — le jumeau numérique. Dans ce jumeau numérique, le système planifie et exécute toutes les tâches, avec des résultats en temps réel visibles à la fois dans l’environnement numérique et dans le monde physique. L’écran en bas à droite montre ce que les caméras du système détectent ; lorsqu’un produit est identifié, il apparaît également dans le jumeau numérique.
Vous prévoyez d’automatiser la dépalettisation ou la préparation de commandes ? Contactez-nous
À mesure que le robot exécute ses tâches, il capture et stocke en continu les données 2D et 3D pertinentes — notamment les dimensions et les poids. Cette collecte de données permet à MujinOS de reconnaître les produits plus rapidement, ce qui permet au robot d’exécuter les tâches futures plus efficacement. Elle constitue également un historique utile pour la maintenance, l’assurance qualité et la vérification des commandes — faisant ainsi office de preuve de livraison.
Tout cela se déroule localement. MujinController exécute MujinOS entièrement sur site, sans besoin de services cloud ni de serveurs d’IA externes — ce qui améliore à la fois les performances et la cybersécurité.
Grâce à ce traitement intelligent des données, MujinOS confère aux systèmes robotiques un véritable niveau d’intelligence. En lisant les données des capteurs, en les interprétant et en exécutant les tâches en conséquence, le robot devient progressivement plus intelligent. Chaque fois qu’un changement survient, MujinOS met à jour le jumeau numérique, recalcule et replanifie les tâches — automatiquement, sans aucune reprogrammation nécessaire.
Dans MujinOS, le robot doit toujours savoir ce qu’il fait. À chaque seconde, il vérifie, ajuste et agit afin de garantir une exécution sûre et précise. Si MujinOS est incertain, il trouve un moyen de vérifier et de corriger — car la sécurité et la précision passent avant tout. MujinOS comprend que la vitesse seule ne définit pas la performance : une précision constante permet d’augmenter le débit, de réduire les pertes de produits et de diminuer les coûts d’exploitation.
Par exemple, lorsque MujinOS détecte une prise par aspiration instable, il réduit automatiquement la vitesse afin de maintenir la sécurité. Si les dimensions du produit sont incertaines, il se repositionne légèrement pour prendre une autre image, détermine la taille exacte, calcule le point de préhension optimal et stocke les données pour une utilisation future. Cela signifie que le produit suivant est identifié et manipulé sans effort — en toute sécurité, efficacement et intelligemment.
C’est ainsi que MujinOS permet aux robots d’opérer de manière intelligente, sûre et avec une efficacité maximale.
Rendre les robots véritablement intelligents avec MujinOS
Dans la plupart des cas, les humains savent ce qu’ils font. Lors d’une opération de dépalettisation, une personne balaie visuellement la palette, identifie les produits, puis commence à les soulever un par un. Parfois, nous reconnaissons chaque article ; d’autres fois, nous saisissons simplement un carton sans trop y réfléchir. Une fois le produit entre nos mains, nous le plaçons sur un convoyeur — et la tâche est terminée.
Un robot traditionnel fonctionne de manière similaire. Il remplace l’humain dans l’exécution de mouvements de bras préprogrammés. Les caméras lui servent d’yeux, localisant les produits — ou parfois estimant où ils pourraient se trouver. Une pince fait office de mains, en tentant de saisir chaque article. Le robot répète ensuite ces actions encore et encore.
Dans les deux cas — humain et robot — la tâche est oubliée une fois terminée. La différence est que, si les humains peuvent résoudre des problèmes inattendus, les robots ont généralement besoin d’une assistance humaine lorsqu’un incident survient.
Chez Mujin, notre objectif est de rendre les robots véritablement intelligents. Avec MujinOS, nous voulons que les robots ne se contentent pas d’exécuter des actions, mais comprennent ce qu’ils font — et, en cas d’incertitude, trouvent des moyens de garantir que chaque tâche est correctement exécutée. Il ne s’agit pas de simples mouvements répétitifs ; plus la variation des tâches augmente, plus le défi est important.
Dans la vidéo associée, vous pouvez voir quatre écrans. Les deux écrans du haut montrent l’environnement réel. L’écran en bas à gauche affiche le cœur de MujinOS — le jumeau numérique. Dans ce jumeau numérique, le système planifie et exécute toutes les tâches, avec des résultats en temps réel visibles à la fois dans l’environnement numérique et dans le monde physique. L’écran en bas à droite montre ce que les caméras du système détectent ; lorsqu’un produit est identifié, il apparaît également dans le jumeau numérique.
Vous prévoyez d’automatiser la dépalettisation ou la préparation de commandes ? Contactez-nous
À mesure que le robot exécute ses tâches, il capture et stocke en continu les données 2D et 3D pertinentes — notamment les dimensions et les poids. Cette collecte de données permet à MujinOS de reconnaître les produits plus rapidement, ce qui permet au robot d’exécuter les tâches futures plus efficacement. Elle constitue également un historique utile pour la maintenance, l’assurance qualité et la vérification des commandes — faisant ainsi office de preuve de livraison.
Tout cela se déroule localement. MujinController exécute MujinOS entièrement sur site, sans besoin de services cloud ni de serveurs d’IA externes — ce qui améliore à la fois les performances et la cybersécurité.
Grâce à ce traitement intelligent des données, MujinOS confère aux systèmes robotiques un véritable niveau d’intelligence. En lisant les données des capteurs, en les interprétant et en exécutant les tâches en conséquence, le robot devient progressivement plus intelligent. Chaque fois qu’un changement survient, MujinOS met à jour le jumeau numérique, recalcule et replanifie les tâches — automatiquement, sans aucune reprogrammation nécessaire.
Dans MujinOS, le robot doit toujours savoir ce qu’il fait. À chaque seconde, il vérifie, ajuste et agit afin de garantir une exécution sûre et précise. Si MujinOS est incertain, il trouve un moyen de vérifier et de corriger — car la sécurité et la précision passent avant tout. MujinOS comprend que la vitesse seule ne définit pas la performance : une précision constante permet d’augmenter le débit, de réduire les pertes de produits et de diminuer les coûts d’exploitation.
Par exemple, lorsque MujinOS détecte une prise par aspiration instable, il réduit automatiquement la vitesse afin de maintenir la sécurité. Si les dimensions du produit sont incertaines, il se repositionne légèrement pour prendre une autre image, détermine la taille exacte, calcule le point de préhension optimal et stocke les données pour une utilisation future. Cela signifie que le produit suivant est identifié et manipulé sans effort — en toute sécurité, efficacement et intelligemment.
C’est ainsi que MujinOS permet aux robots d’opérer de manière intelligente, sûre et avec une efficacité maximale.
Contact presse
marketing@mujin-europe.com
Vous avez une question ?
Découvrez comment MujinOS combine perception en temps réel, contrôle robotique et déploiement sans code sur pratiquement tous les systèmes robotiques
Vous avez une question ?
Découvrez comment MujinOS combine perception en temps réel, contrôle robotique et déploiement sans code sur pratiquement tous les systèmes robotiques