Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui


Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui
Technologie
Découvrez la plateforme qui alimente les applications d'automatisation les plus avancées d'aujourd'hui
La plupart des projets d’automatisation échouent parce que l’intégration est le problème
La plupart des projets d’automatisation échouent parce que l’intégration est le problème
Ajouter des robots ne devrait pas signifier ré-ingénier votre entrepôt.
Partout en Europe, les entrepôts investissent massivement dans la robotique. Les systèmes de palettisation, les cellules de dépalettisation, les robots mobiles et les solutions de prélèvement à la pièce deviennent des composants standard des opérations modernes.
Pourtant, de nombreux projets d’automatisation s’enlisent. Non pas parce que les robots échouent.
Mais parce que l’intégration devient le goulot d’étranglement.
Chaque nouveau robot introduit de nouvelles interfaces, une coordination de la sécurité, une logique PLC, des couches middleware et une ingénierie sur mesure. Ce qui devait améliorer la flexibilité accroît souvent la complexité du système à la place.
Il en résulte des déploiements plus lents, des coûts d’intégration plus élevés et une automatisation qui devient difficile à faire évoluer.
Le problème n’est pas la robotique.
Le problème est une architecture de contrôle fragmentée.
La charge cachée pour les intégrateurs systèmes
Pour les intégrateurs systèmes, cette fragmentation crée un défi récurrent.
Chaque projet nécessite :
Une programmation PLC sur mesure
Des scripts de mouvement
Un raccordement des interfaces entre fournisseurs
Un étalonnage de la vision
Une validation de la sécurité sur des systèmes déconnectés
Même des projets similaires doivent souvent être reconstruits à partir de zéro, faute d’une couche d’orchestration unifiée.
Cette approche limite l’évolutivité et augmente les risques projet.
À mesure que l’automatisation des entrepôts devient plus dynamique, les intégrateurs ont besoin de plateformes qui accélèrent le déploiement au lieu de multiplier l’effort d’ingénierie.
De l’automatisation centrée sur le matériel à l’automatisation définie par logiciel
Mujin Europe aborde l’automatisation différemment.
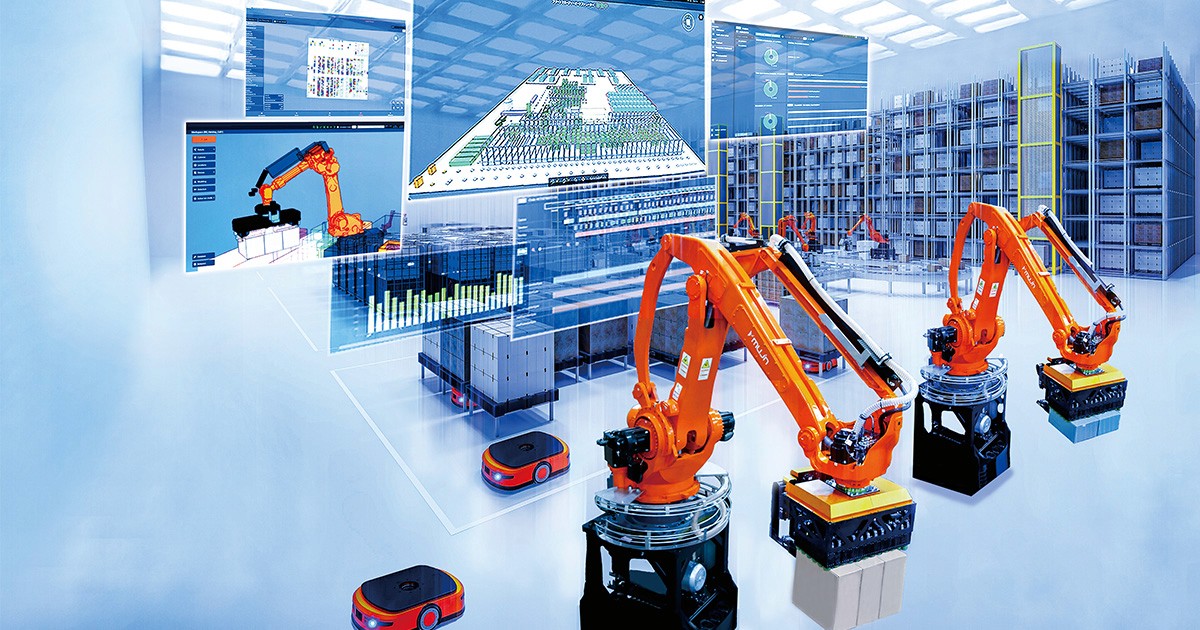
Au lieu d’intégrer les robots un par un, nous déployons une architecture de contrôle unifiée propulsée par MujinOS.
MujinOS fonctionne comme l’épine dorsale logicielle de l’automatisation industrielle. Il orchestre les robots, convoyeurs, capteurs et périphériques au sein d’une couche de contrôle intelligente unique. Le système est indépendant du matériel et conçu pour coordonner simultanément plusieurs applications robotiques.
La palettisation, la dépalettisation et la robotique mobile ne fonctionnent pas comme des cellules isolées. Elles opèrent comme des composants synchronisés d’un système en boucle fermée.
L’intégration n’est pas reconstruite chaque fois qu’un nouveau robot est ajouté.
Elle est étendue.
Des modules configurables plutôt que du code sur mesure
Pour les intégrateurs systèmes, ce changement transforme l’économie des projets robotiques.
MujinOS inclut des modules fonctionnels pré-intégrés qui permettent de configurer les flux de travail plutôt que de les programmer. Au lieu d’écrire une logique PLC répétitive et des scripts de mouvement, les intégrateurs sélectionnent les applications, définissent les paramètres, modélisent la scène et déploient via un flux de configuration structuré.
Cette approche teachless et no-code réduit le temps d’ingénierie et garantit un comportement cohérent d’un projet à l’autre.
Des modèles réutilisables pour la palettisation, la dépalettisation et la coordination robotique permettent aux intégrateurs de faire évoluer les solutions sans repartir de zéro.
Une fois déployées, des capacités intégrées telles que l’évitement automatique des collisions, la planification adaptative des mouvements et la visibilité système en temps réel garantissent un fonctionnement prévisible et robuste.
L’automatisation devient une stratégie de plateforme plutôt qu’un projet d’ingénierie ponctuel.
Une orchestration évolutive dans des conditions réelles d’entrepôt
Dans les environnements logistiques réels, l’automatisation existe rarement de manière isolée.
Les palettes entrantes doivent être dépalettisées.
Les produits sont transportés entre les zones.
Les commandes sortantes sont palettisées.
Chaque étape dépend du timing, du séquencement, de la perception spatiale et de l’adaptation dynamique.
MujinOS permet :
Une orchestration multi-robots en temps réel
Une interaction coordonnée entre robotique fixe et robotique mobile
Un raisonnement spatial continu et une optimisation des mouvements
Une visibilité centralisée sur l’ensemble du système
Comme l’intelligence réside dans la plateforme plutôt que dans des scripts isolés, le système évalue en continu son environnement et calcule les actions optimales.
Cette architecture permet une automatisation évolutive sans ré-ingénier la base chaque fois que les opérations se développent.
Une approche plateforme pour les intégrateurs et les utilisateurs finaux
L’accompagnement des intégrateurs ne s’arrête pas au déploiement. Mujin Europe fournit une collaboration technique, un support projet et un développement conjoint afin de garantir la réussite à long terme.
À mesure que l’automatisation des entrepôts évolue, la transition vers une orchestration définie par logiciel devient essentielle.
L’automatisation doit évoluer par configuration, et non par reconstruction.
Devenez partenaire d’intégration Mujin
Alors que l’automatisation passe de projets centrés sur le matériel à des plateformes définies par logiciel, le rôle des intégrateurs systèmes devient encore plus critique.
Mujin Europe collabore avec des intégrateurs qui souhaitent faire évoluer les déploiements robotiques sans multiplier la complexité d’ingénierie.
Si vous cherchez à élargir votre portefeuille d’automatisation avec une plateforme robotique indépendante du matériel et configurable, nous vous invitons à explorer les opportunités de partenariat.
En savoir plus sur la façon de devenir partenaire d’intégration Mujin
Ajouter des robots ne devrait pas signifier ré-ingénier votre entrepôt.
Partout en Europe, les entrepôts investissent massivement dans la robotique. Les systèmes de palettisation, les cellules de dépalettisation, les robots mobiles et les solutions de prélèvement à la pièce deviennent des composants standard des opérations modernes.
Pourtant, de nombreux projets d’automatisation s’enlisent. Non pas parce que les robots échouent.
Mais parce que l’intégration devient le goulot d’étranglement.
Chaque nouveau robot introduit de nouvelles interfaces, une coordination de la sécurité, une logique PLC, des couches middleware et une ingénierie sur mesure. Ce qui devait améliorer la flexibilité accroît souvent la complexité du système à la place.
Il en résulte des déploiements plus lents, des coûts d’intégration plus élevés et une automatisation qui devient difficile à faire évoluer.
Le problème n’est pas la robotique.
Le problème est une architecture de contrôle fragmentée.
La charge cachée pour les intégrateurs systèmes
Pour les intégrateurs systèmes, cette fragmentation crée un défi récurrent.
Chaque projet nécessite :
Une programmation PLC sur mesure
Des scripts de mouvement
Un raccordement des interfaces entre fournisseurs
Un étalonnage de la vision
Une validation de la sécurité sur des systèmes déconnectés
Même des projets similaires doivent souvent être reconstruits à partir de zéro, faute d’une couche d’orchestration unifiée.
Cette approche limite l’évolutivité et augmente les risques projet.
À mesure que l’automatisation des entrepôts devient plus dynamique, les intégrateurs ont besoin de plateformes qui accélèrent le déploiement au lieu de multiplier l’effort d’ingénierie.
De l’automatisation centrée sur le matériel à l’automatisation définie par logiciel
Mujin Europe aborde l’automatisation différemment.
Au lieu d’intégrer les robots un par un, nous déployons une architecture de contrôle unifiée propulsée par MujinOS.
MujinOS fonctionne comme l’épine dorsale logicielle de l’automatisation industrielle. Il orchestre les robots, convoyeurs, capteurs et périphériques au sein d’une couche de contrôle intelligente unique. Le système est indépendant du matériel et conçu pour coordonner simultanément plusieurs applications robotiques.
La palettisation, la dépalettisation et la robotique mobile ne fonctionnent pas comme des cellules isolées. Elles opèrent comme des composants synchronisés d’un système en boucle fermée.
L’intégration n’est pas reconstruite chaque fois qu’un nouveau robot est ajouté.
Elle est étendue.
Des modules configurables plutôt que du code sur mesure
Pour les intégrateurs systèmes, ce changement transforme l’économie des projets robotiques.
MujinOS inclut des modules fonctionnels pré-intégrés qui permettent de configurer les flux de travail plutôt que de les programmer. Au lieu d’écrire une logique PLC répétitive et des scripts de mouvement, les intégrateurs sélectionnent les applications, définissent les paramètres, modélisent la scène et déploient via un flux de configuration structuré.
Cette approche teachless et no-code réduit le temps d’ingénierie et garantit un comportement cohérent d’un projet à l’autre.
Des modèles réutilisables pour la palettisation, la dépalettisation et la coordination robotique permettent aux intégrateurs de faire évoluer les solutions sans repartir de zéro.
Une fois déployées, des capacités intégrées telles que l’évitement automatique des collisions, la planification adaptative des mouvements et la visibilité système en temps réel garantissent un fonctionnement prévisible et robuste.
L’automatisation devient une stratégie de plateforme plutôt qu’un projet d’ingénierie ponctuel.
Une orchestration évolutive dans des conditions réelles d’entrepôt
Dans les environnements logistiques réels, l’automatisation existe rarement de manière isolée.
Les palettes entrantes doivent être dépalettisées.
Les produits sont transportés entre les zones.
Les commandes sortantes sont palettisées.
Chaque étape dépend du timing, du séquencement, de la perception spatiale et de l’adaptation dynamique.
MujinOS permet :
Une orchestration multi-robots en temps réel
Une interaction coordonnée entre robotique fixe et robotique mobile
Un raisonnement spatial continu et une optimisation des mouvements
Une visibilité centralisée sur l’ensemble du système
Comme l’intelligence réside dans la plateforme plutôt que dans des scripts isolés, le système évalue en continu son environnement et calcule les actions optimales.
Cette architecture permet une automatisation évolutive sans ré-ingénier la base chaque fois que les opérations se développent.
Une approche plateforme pour les intégrateurs et les utilisateurs finaux
L’accompagnement des intégrateurs ne s’arrête pas au déploiement. Mujin Europe fournit une collaboration technique, un support projet et un développement conjoint afin de garantir la réussite à long terme.
À mesure que l’automatisation des entrepôts évolue, la transition vers une orchestration définie par logiciel devient essentielle.
L’automatisation doit évoluer par configuration, et non par reconstruction.
Devenez partenaire d’intégration Mujin
Alors que l’automatisation passe de projets centrés sur le matériel à des plateformes définies par logiciel, le rôle des intégrateurs systèmes devient encore plus critique.
Mujin Europe collabore avec des intégrateurs qui souhaitent faire évoluer les déploiements robotiques sans multiplier la complexité d’ingénierie.
Si vous cherchez à élargir votre portefeuille d’automatisation avec une plateforme robotique indépendante du matériel et configurable, nous vous invitons à explorer les opportunités de partenariat.
En savoir plus sur la façon de devenir partenaire d’intégration Mujin
Contact presse
marketing@mujin-europe.com
Vous avez une question ?
Découvrez comment MujinOS combine perception en temps réel, contrôle robotique et déploiement sans code sur pratiquement tous les systèmes robotiques
Vous avez une question ?
Découvrez comment MujinOS combine perception en temps réel, contrôle robotique et déploiement sans code sur pratiquement tous les systèmes robotiques